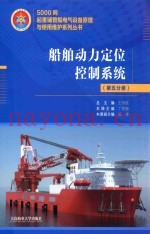
5000吨起重铺管船电气设备原理与使用维护系列丛书 船舶动力定位控制系统 第5分册PDF电子书下载
交通运输
- 作 者:王华胜总主编;丁相强本册主编;熊睿本册副主编
- 出 版 社:大连:大连海事大学出版社
- 出版年份:2017
- ISBN:9787563235544
- 页数:478 页
图书介绍:本书是以烟台5000吨起重铺管船上使用的康士伯动力定位K—POS DP32和DP12为基础,介绍了动力定位系统组成和功能,K—POS系统硬件和原理,动力定位系统的测量传感器,K—POS操作使用,康士伯铺管控制以及其他控制模式等。本书共分八章。第一章是绪论;第二章是动力定位系统功能和组成;第三章是K—POS DPM系统硬件和原理;第四章是船舶动力定位的测量系统;第五章是K—POS DPM使用界面和视图;第六章是康士伯动力定位操作及功能;第七章是康士伯铺管控制;第八章是船舶其他控制模式。 查看图书目录点击购买PDF全本电子书 上一篇:洛栾高速公路嵩县至嵩县段工程竣工验收 第2册 批复文件、质量鉴定、交工验收、单项验收下一篇:汽车构造 《5000吨起重铺管船电气设备原理与使用维护系列丛书 船舶动力定位控制系统 第5分册》目录 标签:主编 分册 电气设备 控制系统 船舶
第一章 绪论1
第一节 动力定位系统的发展概况1
1.1.1 动力定位系统组成2
第二节 动力定位系统简介3
1.2.1 动力定位系统工作原理3
1.2.2 船舶动力定位的基本功能11
1.2.3 动力定位分级13
1.2.4 动力定位能力计算分析20
1.2.5 故障模式与影响分析(FMEA)28
第二章 动力定位系统模式和组成31
第一节 动力定位模式31
2.1.1 康士伯K-Pos运行模式31
第二节 动力定位系统的基本组成47
2.2.1 计算机(动力定位控制系统)47
2.2.2 驾驶控制台49
2.2.3 位置参考系统(PRS)49
2.2.4 首向参考系统51
2.2.5 环境测量参考系统51
2.2.6 推进系统52
2.2.7 动力系统52
第三节 动力定位船舶的设计52
2.3.1 设计船舶的参照环境条件52
2.3.2 船舶的运动性能分析52
2.3.3 推进器配置方案52
2.3.4 位置参考系统(PRS)和运动参考系统(VRS)的配置53
2.3.5 电力系统的设计54
2.3.6 “结果分析”及故障模型和影响分析54
第四节 施工作业55
2.4.1 验船55
2.4.2 作业前准备和检查55
2.4.3 作业期间56
第三章 K-Pos DPM系统硬件及原理57
第一节 系统硬件57
3.1.1 综述57
3.1.2 K-Pos硬件模块63
3.1.3 K-Pos DPM系统(DPM-11/12/21/22/31/32)81
第二节 K-Pos DPM系统原理89
3.2.1 康士伯DPM系统89
3.2.2 基本的受力和运动90
3.2.3 K-Pos DPM系统原理91
3.2.4 康士伯DP控制策略99
3.2.5 康士伯PM控制策略102
3.2.6 推进分配102
3.2.7 停电预防105
3.2.8 位置参考系统和传感器数据处理105
第四章 船舶动力定位的测量系统106
第一节 位置测量系统106
4.1.1 高精度水下声呐定位系统107
4.1.2 GPS/DGPS系统119
4.1.3 Taut Wire(张紧索)Mk 15B位置参考系统133
4.1.4 雷达位置参考系统(微波定位系统)138
4.1.5 CyScan142
第二节 传感器143
4.2.1 首向传感器143
4.2.2 风速风向仪145
第三节 垂直运动参考系统(VRS)148
4.3.1 运动参考单元MRU2148
4.3.2 运动参考单元MRU5150
第五章 K-Pos DPM使用界面和视图152
第一节 用户界面152
5.1.1 操作站152
5.1.2 操作面板153
5.1.3 显示布局155
5.1.4 显示视图167
5.1.5 主菜单169
第二节 视图显示170
5.2.1 偏差视图(Deviation View)170
5.2.2 柴油机视图(Diesels View)172
5.2.3 总图(General View)174
5.2.4 操纵杆视图(Joystick View)175
5.2.5 轻质张紧索视图(LTW View)178
5.2.6 数字视图181
5.2.7 位置标绘视图(Posplot View)183
5.2.8 电力视图189
5.2.9 电力消耗视图(Power Consumption View)191
5.2.10 参考系统视图(Refsys View)192
5.2.11 参考系统状态指示(Refsys Status View)197
5.2.12 旋转中心视图(Rotation Centers View)198
5.2.13 传感器视图(Sensors View)198
5.2.14 推进器视图(Thruster View)202
5.2.15 趋势视图(Trends View)212
第六章 康士伯动力定位的操作及功能216
第一节 系统启动/关闭及命令216
6.1.1 系统启动/停止以及操作站(OS)的关闭/重启216
6.1.2 登录配置对话框217
6.1.3 命令发送(Command transfer)218
6.1.4 命令控制对话框219
6.1.5 一个控制器程序站组(PS)的连接222
第二节 主要模式和操作流程223
6.2.1 待机模式223
6.2.2 操纵杆模式224
6.2.3 自动定位模式226
第三节 联合操纵杆(Joystick)227
6.3.1 校准操纵杆227
6.3.2 操纵杆设置229
6.3.3 操纵杆机动航行下的旋转中心231
第四节 传感器233
6.4.1 陀螺罗经233
6.4.2 罗经偏差235
6.4.3 风力风向仪236
6.4.4 垂直参考传感器(VRS)238
6.4.5 速度传感器239
6.4.6 回转速率传感器(ROT)241
第五节 推进器242
6.5.1 低速和保持位置操作243
6.5.2 用于高速模式的推进器分配247
6.5.3 推进器的使能248
第六节 位置设定值的改变259
6.6.1 位置改变期间停止船舶运动259
6.6.2 在Posplot视图上标记一个新的位置设定值260
6.6.3 位置R/B对话框(范围/电子方位线range/bearing)261
6.6.4 位置增量对话框(incremental)261
6.6.5 位置对话框261
6.6.6 速度设定值对话框264
6.6.7 加速减速设定值对话框265
第七节 首向设定值的改变266
6.7.1 首向改变期间停止旋转266
6.7.2 在Posplot视图上标记新的首向设定值266
6.7.3 首向轮和它的相关按钮267
6.7.4 首向对话框268
6.7.5 在yaw轴上的加/减速系数269
第八节 系统设定270
6.8.1 操作类型270
6.8.2 系统日期和时间270
第九节 位置信息281
6.9.1 位置信息的处理281
6.9.2 位置表示对话框282
6.9.3 详细基准对话框(Datum Details dialog box)283
6.9.4 Local N/E属性对话框284
6.9.5 UTM属性对话框285
6.9.6 国家平面区域(State plane zone)285
6.9.7 位置参考系统的使能方法286
6.9.8 坐标系(Coordinate systems)292
6.9.9 测试位置测量(Tests on position measurements)292
6.9.10 位置参考系统的使能步骤296
6.9.11 参考原点的改变297
6.9.12 位置中途退出(Position dropout)297
第十节 控制器处理站(PS)298
6.10.1 控制器处理站的复位298
6.10.2 冗余系统299
第十一节 电力系统301
6.11.1 电力监测301
第十二节 系统状态监测303
6.12.1 介绍303
6.12.2 系统架构303
6.12.3 IO系统305
6.12.4 监视功能305
6.12.5 操作站浏览器(Station Explorer)310
6.12.6 测量尺326
6.12.7 多曲线趋势326
6.12.8 趋势系统的使用328
6.12.9 DP处理站串行接口的属性(Properties-DpPs Serial port)328
6.12.10 复位一个禁用的串行线(Resetting a disabled serial line)331
第十三节 DP在线结果分析332
6.13.1 DP在线结果分析332
第十四节 系统状态信息334
6.14.1 遥控诊断334
6.14.2 打印系统状态数据336
6.14.3 软件显示信息336
第十五节 系统信息338
6.15.1 系统诊断338
第十六节 康士伯K-Pos备用系统操作347
第七章 铺管控制355
第一节 铺管概述355
7.1.1 铺管要求356
第二节 铺管操作357
7.2.1 自动定位模式357
7.2.2 自动轨迹(低速)模式366
7.2.3 应急停止367
7.2.4 自动控制的旋转中心368
第三节 铺管用户界面369
7.3.1 选择铺管方式369
7.3.2 张力监视369
7.3.3 张力补偿374
7.3.4 拉管376
7.3.5 沿着推力控制377
第四节 S类扩展的铺管功能378
7.4.1 介绍378
7.4.2 扩展方案385
7.4.3 扩展的铺管功能描述387
第八章 船舶其他控制模式402
第一节 自动轨迹模式402
8.1.1 自动轨迹模式402
8.1.2 自动路径用户面板406
8.1.3 操舵设定429
8.1.4 使用自动轨迹模式436
第二节 目标跟踪模式448
8.2.1 跟踪单个移动目标449
8.2.2 跟踪多个移动目标450
8.2.3 进入跟踪目标模式451
第三节 自动导航模式454
附录一 专用术语缩略语(一)474
附录二 专用术语缩略语(二)476
参考文献478
相关图书
- 《高含硫气藏开发腐蚀控制技术与实践》唐永帆,张强 2018
- 《中国西北地区奥陶系达瑞威尔阶至凯迪阶的笔石研究》空 2018
- 《钢铁行业污染特征与全过程控制技术研究》周长波等 2019
- 《日系亲子摄影》(日)今井忍着;王宇佳译 2019
- 《通用安装工程消耗量定额 TY02-31-2015 第4册 电气设备安装工程》中华人民共和国住房和城乡建设部 2015
- 《POPs知多少之溴系阻燃剂》生态环境部对外合作与交流中心 2019
- 《生活垃圾焚烧飞灰中典型污染物控制技术》朱芬芬等编着 2019
- 《玉米淀粉绿色精益制造 新工艺、新设备、新理念》佟毅 2018
- 《钢铁烧结烟气多污染物过程控制原理与新技术》甘敏,范晓慧着 2019
- 《危险化学品设备安全》方文林主编 2019
作者其它书籍
- 《高考快速作文指导》张吉武,鲍志伸主编 2002
- 《建筑施工企业统计》杨淑芝主编 2008
- 《钒产业技术及应用》高峰,彭清静,华骏主编 2019
- 《近代旅游指南汇刊二编 16》王强主编 2017
- 《汉语词汇知识与习得研究》邢红兵主编 2019
- 《黄遵宪集 4》陈铮主编 2019
- 《孙诒让集 1》丁进主编 2016
- 《近代世界史文献丛编 19》王强主编 2017
- 《激光加工实训技能指导理实一体化教程 下》王秀军,徐永红主编;刘波,刘克生副主编 2017
- 《AutoCAD 2019 循序渐进教程》雷焕平,吴昌松,陈兴奎主编 2019
出版社其它书籍
- 《大学计算机实验指导及习题解答》曹成志,宋长龙 2019
- 《大学生心理健康与人生发展》王琳责任编辑;(中国)肖宇 2019
- 《大学英语四级考试全真试题 标准模拟 四级》汪开虎主编 2012
- 《大学英语教学的跨文化交际视角研究与创新发展》许丽云,刘枫,尚利明着 2020
- 《复旦大学新闻学院教授学术丛书 新闻实务随想录》刘海贵 2019
- 《大学英语综合教程 1》王佃春,骆敏主编 2015
- 《大学物理简明教程 下 第2版》施卫主编 2020
- 《大学化学实验》李爱勤,侯学会主编 2016
- 《中国十大出版家》王震,贺越明着 1991
- 《近代民营出版机构的英语函授教育 以“商务、中华、开明”函授学校为个案 1915年-1946年版》丁伟 2017
本类热门
- 1ZINN公路车维修宝典 中文2版
- 2高速铁路特长水下盾构隧道施工技术
- 3汽车电工电子基础
- 4客车车身设计
- 5中国名桥
- 6汽车维修安全操作教程
- 7自行车
- 8交通工程安全风险管控与隐患排查一体化理论方法与信息
- 9公路工程造价员
- 10考证上路一本就够
摘要:本文以《5000吨起重铺管船电气设备原理与使用维护系列丛书 船舶动力定位控制系统 第5分册.pdf电子书版文档下载》为研究对象,详细阐述了该电子书在船舶动力定位控制系统方面的原理、使用和维护方法,旨在为船舶电气设备领域的技术人员提供有益的参考和指导。
1、系统原理
《5000吨起重铺管船电气设备原理与使用维护系列丛书 船舶动力定位控制系统 第5分册.pdf电子书版文档下载》详细介绍了船舶动力定位控制系统的基本原理。该系统主要由传感器、控制器、执行器和通信系统组成。传感器负责检测船舶的实时位置和姿态,控制器根据传感器反馈的信息进行计算和决策,执行器根据控制器的指令调整船舶的航向和速度,通信系统则负责将传感器、控制器和执行器之间的信息进行传递。
电子书中详细描述了各个组成部分的工作原理和相互之间的关系,为读者提供了深入理解船舶动力定位控制系统的理论基础。
此外,电子书还介绍了船舶动力定位控制系统的设计原则和关键技术,如自适应控制、模糊控制等,为实际应用提供了重要的参考。
2、使用方法
在《5000吨起重铺管船电气设备原理与使用维护系列丛书 船舶动力定位控制系统 第5分册.pdf电子书版文档下载》中,详细介绍了船舶动力定位控制系统的使用方法。首先,读者需要了解系统的基本组成和功能,然后根据实际需求进行参数设置和调整。电子书提供了详细的操作步骤和注意事项,帮助读者快速掌握系统的使用方法。
此外,电子书还介绍了系统在不同工况下的使用技巧,如恶劣天气条件下的稳定控制、复杂航路规划等,为船舶驾驶员提供了实用的操作指南。
通过学习电子书中的内容,读者可以熟练掌握船舶动力定位控制系统的使用方法,提高船舶的航行效率和安全性。
3、维护保养
船舶动力定位控制系统的维护保养是保证其正常运行的关键。《5000吨起重铺管船电气设备原理与使用维护系列丛书 船舶动力定位控制系统 第5分册.pdf电子书版文档下载》详细介绍了系统的维护保养方法,包括日常检查、定期保养和故障排除等。
电子书针对不同部件的维护保养提出了具体要求,如传感器、控制器、执行器的清洁、润滑和更换等。同时,电子书还提供了故障诊断和排除的技巧,帮助读者快速解决系统运行过程中遇到的问题。
通过学习电子书中的内容,读者可以掌握船舶动力定位控制系统的维护保养知识,确保系统长期稳定运行。
4、应用前景
随着船舶工业的不断发展,船舶动力定位控制系统在提高船舶航行效率和安全性方面发挥着越来越重要的作用。《5000吨起重铺管船电气设备原理与使用维护系列丛书 船舶动力定位控制系统 第5分册.pdf电子书版文档下载》详细介绍了该系统在船舶工程、海洋资源开发、海洋科学研究等领域的应用前景。
电子书指出,随着技术的不断进步,船舶动力定位控制系统将朝着智能化、网络化、集成化方向发展,为船舶工业的可持续发展提供有力支持。
通过学习电子书中的内容,读者可以了解船舶动力定位控制系统的应用前景,为相关领域的技术研究和应用提供有益的参考。
总结:
《5000吨起重铺管船电气设备原理与使用维护系列丛书 船舶动力定位控制系统 第5分册.pdf电子书版文档下载》是一本实用性很强的船舶动力定位控制系统专业书籍。它详细阐述了系统的原理、使用方法、维护保养和应用前景,为船舶电气设备领域的技术人员提供了有益的参考和指导。
本文通过对该电子书的内容进行详细阐述,使读者对该系统有了更深入的了解。相信在今后的船舶工程实践中,该电子书将发挥重要作用。
本文由nayona.cn整理
 微信扫一扫
 支付宝扫一扫