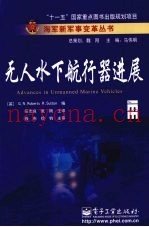
天人水下航行器进展PDF电子书下载
交通运输
- 作 者:(英)罗伯茨(G.N.Roberts),萨顿(R.Sutton)编
- 出 版 社:北京:电子工业出版社
- 出版年份:2009
- ISBN:9787121078354
- 页数:517 页
图书介绍:本书介绍了无人水下航行器的技术进展和试验验证等创新性方法,涵盖了包括自主水下航行器和遥控航行器的无人水下航行器、无人半潜航行器、穿浪式自主航行器、海洋机器人、水下滑翔机等相关的各个领域。本书的特点是紧密结合无人水下航行器的工程应用,反映了当前无人水下航行器领域的研究成果。 查看图书目录点击购买PDF全本电子书 上一篇:隧道及地下FLAC解析方法下一篇:交通系统设计研究与实践 第一届 2004 同济交通论坛论文集 《天人水下航行器进展》目录 标签:罗伯 天人 航行 进展
第1章 绪论:无人水下航行器的导航、制导与控制1
1.1 引言1
1.2 章节安排4
1.3 结束语13
参考文献14
第2章 UUV的非线性建模、辨识与控制15
2.1 引言15
2.1.1 符号15
2.2 UUV的建模16
2.2.1 六自由度运动学方程17
2.2.2 动力学18
2.2.3 运动方程19
2.2.4 包含海流因素的运动方程22
2.2.5 纵向和横向模型24
2.3 UUV的辨识30
2.3.1 刚体参数的预估计30
2.3.2 流体动力附加质量的预估计31
2.3.3 阻尼项的辨识31
2.4 UUV的非线性控制38
2.4.1 速度、深度和俯仰控制39
2.4.2 航向控制47
2.4.3 控制的其他方法50
2.5 结论50
参考文献50
第3章 制导律、障碍物规避与虚拟势函数53
3.1 引言53
3.2 航行器制导与航路跟踪54
3.2.1 航行器操纵模型55
3.2.2 视线制导57
3.2.3 航路横向误差58
3.2.4 航路横向误差控制器下的视线59
3.2.5 滑动模式下的航路横向误差导引61
3.2.6 大航向误差模式63
3.2.7 航路转换63
3.3 障碍物规避64
3.3.1 规划规避偏移路径64
3.3.2 反应式规避66
3.4 虚拟势函数73
3.4.1 障碍物规避势函数74
3.4.2 多障碍物75
3.5 结论78
3.6 致谢79
参考文献79
第4章 UUV的行为控制81
4.1 引言81
4.2 基于行为的控制系统原理84
4.2.1 协调86
4.2.2 自适应87
4.3 控制结构87
4.3.1 行为的混合协调89
4.3.2 基于强化学习的行为91
4.4 实验装置93
4.4.1 URIS UUV93
4.4.2 装置94
4.4.3 软件结构95
4.4.4 用做导航工具的计算机视觉96
4.5 结果97
4.5.1 目标跟踪任务98
4.5.2 未知环境的探测和测绘100
4.6 结论101
参考文献102
第5章 过驱动开架式水下航行器的推进器控制分配105
5.1 引言105
5.2 问题的阐述106
5.3 术语108
5.3.1 约束控制子集Ω108
5.3.2 可达指令集Ф110
5.4 伪逆111
5.5 不动点迭代法115
5.6 混合方法116
5.7 过驱动螺旋桨推进UV的推进器控制分配应用118
5.8 结论124
参考文献125
第6章 水下航行器的切换监控127
6.1 引言127
6.2 多模切换监控模型128
6.3 EBSC法132
6.3.1 EBSC的一种实现方法133
6.4 HSSC方法134
6.4.1 切换策略135
6.5 稳定性分析136
6.5.1 基于估计的监控方法136
6.5.2 分层切换监控137
6.6 ROV模型138
6.6.1 线性化模型140
6.7 数值仿真结果141
6.8 结论147
参考文献148
第7章 Hammerhead自主式水下航行器的导航、制导与控制152
7.1 引言152
7.2 Hammerhead AUV的导航系统154
7.2.1 模糊卡尔曼滤波器155
7.2.2 模糊逻辑观测器156
7.2.3 模糊隶属函数的优化157
7.2.4 运行结果158
7.2.5 GPS/INS导航163
7.3 系统建模174
7.3.1 识别结果175
7.4 制导177
7.5 Hammerhead的自动驾驶仪设计178
7.5.1 LQG/LTR控制器设计178
7.5.2 模型预测控制181
7.6 结束语187
参考文献187
第8章 自主式水下航行器的鲁棒控制器及其在系缆航行器上的验证191
8.1 引言191
8.2 鱼雷形自主式水下航行器的鲁棒自动驾驶仪设计193
8.2.1 Subzero Ⅲ动力学分析193
8.2.2 控制系统设计建模196
8.2.3 降阶的自动驾驶仪设计197
8.3 Subzero Ⅲ的系缆补偿201
8.3.1 组合控制方案201
8.3.2 系缆效应的估计202
8.3.3 系缆效应的抵消211
8.3.4 组合控制的非线性仿真验证213
8.4 鲁棒型自动驾驶仪的外场试验验证215
8.5 结论218
致谢218
参考文献219
第9章 遥控航行器(ROV)的低成本高精度运动控制221
9.1 引言221
9.2 相关研究223
9.2.1 建模与辨识223
9.2.2 制导与控制224
9.2.3 传感技术225
9.3 Romeo ROV的结构设计227
9.4 制导和控制229
9.4.1 速度控制(动力学)230
9.4.2 制导(目标运动学)231
9.5 基于视觉的运动估计232
9.5.1 视觉系统设计233
9.5.2 三维激光三角测量传感器235
9.5.3 模板检测和跟踪237
9.5.4 标记的运动238
9.5.5 俯仰和横滚扰动的抑制238
9.6 试验结果239
9.7 结论249
致谢249
参考文献250
第10章 干预型AUV的自主操纵255
10.1 引言255
10.2 水下操纵装置256
10.3 控制系统259
10.3.1 运动控制259
10.3.2 运动学、反向运动学和冗余解决方案262
10.3.3 运动速率控制的求解262
10.3.4 操纵性的测度264
10.3.5 单任务的奇异点回避264
10.3.6 基于任务优先级的逆运动学扩展267
10.3.7 实例270
10.3.8 碰撞和关节限制规避271
10.4 航行器通信和用户接口273
10.5 应用实例274
10.6 结论277
致谢278
参考文献278
第11章 AUV“r2D4”的开发和AUV发展路线图280
11.1 引言280
11.2 AUV“r2D4”及它在罗塔岛水下火山的第十六次下潜281
11.2.1 R-2项目281
11.2.2 AUV“r2D4”283
11.2.3 罗塔岛水下火山下潜287
11.3 AUV研究和开发的展望293
11.3.1 AUV的多样性294
11.3.2 AUV研发路线图295
11.4 致谢297
参考文献297
第12章 仿生式自主水下航行器(BAUV)的制导和控制299
12.1 引言299
12.2 动力学模型302
12.2.1 刚体动力学模型302
12.2.2 水动力学模型308
12.3 BAUV的制导和控制312
12.3.1 BAUV的制导312
12.3.2 控制器设计313
12.3.3 试验结果317
12.4 结论321
致谢322
参考文献322
第13章 基于混合照明的海底导航324
13.1 引言324
13.2 传感器配置326
13.3 理论基础327
13.3.1 用于测量深度和海床剖面反射的激光条纹329
13.3.2 基于区域的跟踪器330
13.4 约束运动试验331
13.4.1 激光高度计的模式332
13.4.2 激光测高过程的动态性能333
13.4.3 基于区域跟踪系统的动态性能335
13.4.4 动态成像性能337
13.5 小结340
13.6 致谢340
参考文献341
第14章 水下机器人测量的时空3D数据实时可视化技术进展342
14.1 引言342
14.1.1 海量海洋水文传感器数据实时时空显示的需求343
14.2 系统设计和实现344
14.2.1 导航344
14.2.2 GeoZui3D的实时时空数据显示345
14.2.3 导航数据和科考用传感器数据的实时融合347
14.3 地中海科考数据的回放351
14.4 JHU ROV实时系统与激光扫描的比较352
14.4.1 实时试验系统的建立352
14.4.2 激光扫描试验系统的建立354
14.4.3 实时系统试验结果355
14.4.4 激光扫描试验结果355
14.4.5 激光扫描与实时系统的比较355
14.5 Jason 2 ROV的初步外场试验358
14.6 结论和展望360
致谢361
参考文献361
第15章 无人海面航行器(USV)-海战的博弈应变技术364
15.1 引言364
15.2 USV的研究和开发365
15.3 USV主要子系统概述367
15.3.1 主要系统组成367
15.3.2 USV的主要子系统368
15.3.3 壳体368
15.3.4 辅助结构370
15.3.5 发动机、推进子系统与燃料系统370
15.3.6 USV的自主性、任务规划、导航、制导与控制371
15.4 USV载荷系统373
15.5 USV的发射和回收系统373
15.6 USV开发举例:MIMIR,SWIMS和FENRIR374
15.6.1 MIMIR USV系统374
15.6.2 SWIMS USV系统376
15.6.3 FENRIR USV系统和变化的作战背景381
15.7 USV的博弈应变能力383
参考文献384
第16章 用于海洋调查的MESSIN自主式海面航行器Measuring Dolphin的建模、仿真与控制385
16.1 引言385
16.2 MESSIN的流体力学方案387
16.3 MESSIN电气设备的开发389
16.4 分层操纵系统和全局操纵体系390
16.5 定位和导航393
16.6 建模和辨识395
16.6.1 二阶航向模型396
16.6.2 四阶跟踪模型396
16.7 航路规划、任务控制与自动控制400
16.8 执行与仿真404
16.9 实验结果与应用406
参考文献409
第17章 单个及多个自主海洋机器人的载体和任务控制413
17.1 引言413
17.2 海上航行器414
17.2.1 Infante AUV414
17.2.2 Delfim ASC415
17.2.3 Sirene水下运载器416
17.2.4 Caravela 2000自主研究船418
17.3 航行器控制419
17.3.1 控制问题:激励419
17.3.2 控制问题:设计技术423
17.4 海上任务控制和执行440
17.4.1 CORAL任务控制系统440
17.4.2 海上任务444
17.5 结论445
致谢446
参考文献446
第18章 穿浪式自主航行器452
18.1 引言452
18.1.1 缩略语和定义452
18.1.2 概念453
18.1.3 历史发展454
18.2 穿浪式自主水下航行器456
18.2.1 机器人猎雷概念457
18.2.2 早期试验459
18.2.3 美国海军的遥控猎雷工作样机460
18.2.4 加拿大“剑鱼”和法国“海洋卫士”的进展461
18.3 穿浪式水面自主航行器464
18.3.1 开发项目466
18.3.2 指挥和控制468
18.3.3 发射和回收470
18.3.4 应用470
18.4 子航行器471
18.4.1 应用472
18.5 机动浮标474
18.5.1 应用474
18.6 无人穿浪航行器的发展前景475
第19章 水下滑翔机的动力学、控制和协调476
19.1 引言476
19.2 水下滑翔机的数学模型478
19.3 滑翔机的稳定性和控制482
19.3.1 线性分析482
19.3.2 长周期振动模型486
19.4 Slocum滑翔机模型488
19.4.1 Slocum滑翔机489
19.4.2 滑翔机模型辨识492
19.5 滑翔机的协同控制和运行499
19.5.1 基于虚拟机体和人工势的多滑翔机协同499
19.5.2 VBAP滑翔机的实现问题500
19.5.3 AOSNⅡ的海试501
19.6 后记505
参考文献507
术语对照表509
相关图书
- 《天然气净化工艺技术进展》顾晓峰编着 2019
- 《现代产科护理学进展》李玲主编 2019
- 《国内外中医药科技进展 1989》国家中医药管理局科学技术司,上海市医学科学技术情报研究所主编 1989
- 《极地手册 南北极地区探险航行的自然与野生动物指南》(丹)索伦·拉斯姆森着 2020
- 《空间物理学进展(第七卷)》史建魁 2019
- 《被动式海洋微波遥感研究进展=ADVANCES IN PASSIVE MICROWAVE REMOTE SENSING OF OCEANS》(美)维克多·瑞兹着 2019
- 《中医方证代谢组学研究进展》王喜军主编 2019
- 《全国重要矿产勘查进展跟踪与成果集成 2011-2014年》陕亮 2018
- 《2017心脑血管病临床研究进展》严静,唐礼江主编 2017
- 《梨科研与生产研究进展》王少敏主编 2018
作者其它书籍
- 《中国近代人物日记丛书 绍英日记 上下》绍英,张剑 2018
- 《汉藏英化学对照词典》确生主编 2018
- 《旅英拾趣》张力着 2017
- 《宁夏社会保险发展年度报告2018(汉、英)》自治区人力资源和社会保障厅;自治区社会保险事业管理局 2019
- 《BRITISH WRITERS SUPPLEMENT VII》 2002
- 《丧钟为谁而鸣 英文》(美)海明威(Hemingway,E.)着 2011
- 《我的第一本英语语法书》﹝韩﹞朴熙锡着;﹝韩﹞赵良顺绘王福娇译 2013
- 《现代三大帝国主义》(法)布立厄耳着;丁作韶译;王岫庐主编 1927
- 《土木工程 科技论文进入SCI全攻略》陈建斌,王艳丽,周立运合着 2013
- 《新社会观或论人类性格形成之原理及其应用》(美)罗伯特·欧文着;曾凡海,王婷,乔相如译;张隆胜,杜时忠审校 2012
出版社其它书籍
- 《电子测量与仪器》人力资源和社会保障部教材办公室组织编写 2009
- 《少儿电子琴入门教程 双色图解版》灌木文化 2019
- 《指向核心素养 北京十一学校名师教学设计 英语 七年级 上 配人教版》周志英总主编 2019
- 《北京生态环境保护》《北京环境保护丛书》编委会编着 2018
- 《指向核心素养 北京十一学校名师教学设计 英语 九年级 上 配人教版》周志英总主编 2019
- 《通信电子电路原理及仿真设计》叶建芳 2019
- 《高等院校旅游专业系列教材 旅游企业岗位培训系列教材 新编北京导游英语》杨昆,鄢莉,谭明华 2019
- 《电子应用技术项目教程 第3版》王彰云 2019
- 《中国十大出版家》王震,贺越明着 1991
- 《近代民营出版机构的英语函授教育 以“商务、中华、开明”函授学校为个案 1915年-1946年版》丁伟 2017
本类热门
- 1ZINN公路车维修宝典 中文2版
- 2高速铁路特长水下盾构隧道施工技术
- 3汽车电工电子基础
- 4客车车身设计
- 5中国名桥
- 6汽车维修安全操作教程
- 7自行车
- 8交通工程安全风险管控与隐患排查一体化理论方法与信息
- 9公路工程造价员
- 10考证上路一本就够
摘要:本文以“天人水下航行器进展.pdf电子书版文档下载”为中心,详细阐述了水下航行器的发展历程、技术特点、应用领域以及未来发展趋势。通过对该文档的深入分析,旨在为读者提供全面了解水下航行器进展的视角。
1、发展历程
水下航行器的发展历史悠久,最早可追溯到20世纪初。随着科技的进步,水下航行器经历了从简单到复杂、从单一功能到多功能的发展过程。从早期的鱼雷、潜艇到现代的无人潜航器,水下航行器的技术不断革新,应用领域也日益广泛。
在20世纪50年代,美国成功研制出世界上第一艘核潜艇,标志着水下航行器进入了核动力时代。随后,各国纷纷投入大量资源研发水下航行器,使其在军事、科研、资源勘探等领域发挥重要作用。
进入21世纪,随着信息技术、人工智能等领域的快速发展,水下航行器逐渐向智能化、小型化、多功能化方向发展。无人潜航器、水下机器人等新型水下航行器不断涌现,为水下作业提供了更多可能性。
2、技术特点
水下航行器具有以下技术特点:首先,水下航行器通常采用密封设计,以适应水下环境的高压、低温等恶劣条件。其次,水下航行器具备较强的机动性和隐蔽性,能够在复杂的水下环境中执行任务。此外,水下航行器还具备先进的传感器和通信系统,能够实时获取水下信息并与其他设备进行数据交换。
水下航行器的动力系统主要包括电池、燃料电池和核动力等。其中,电池动力系统具有体积小、重量轻、易于携带等优点,适用于小型水下航行器。燃料电池动力系统具有高效、环保、续航能力强等特点,适用于大型水下航行器。核动力系统则具有极高的续航能力,但安全性问题较为突出。
水下航行器的控制系统主要包括机械控制系统、电子控制系统和人工智能控制系统。机械控制系统主要依靠机械结构实现航行器的运动,电子控制系统则通过电子设备实现航行器的精确控制。人工智能控制系统则通过机器学习、深度学习等技术实现航行器的自主决策和智能控制。
3、应用领域
水下航行器在军事、科研、资源勘探等领域具有广泛的应用。在军事领域,水下航行器可用于侦察、监视、打击等任务。在科研领域,水下航行器可用于深海探测、海底地形测绘、生物多样性研究等。在资源勘探领域,水下航行器可用于海底油气资源勘探、矿产资源勘探等。
此外,水下航行器在海洋工程、海洋环境监测、水下考古等领域也具有重要作用。例如,水下航行器可用于海底管道铺设、海底电缆敷设、海洋环境监测等。在水下考古领域,水下航行器可用于探测、挖掘、保护水下文物等。
随着水下航行器技术的不断发展,其应用领域还将进一步拓展。例如,水下航行器可用于深海生物养殖、海底旅游等领域,为人类探索和利用海洋资源提供更多可能性。
4、未来发展趋势
未来,水下航行器将朝着以下方向发展:一是智能化,通过人工智能、机器学习等技术实现航行器的自主决策和智能控制,提高航行器的作业效率和安全性。二是小型化,通过技术创新和材料优化,降低航行器的体积和重量,使其更易于携带和部署。三是多功能化,通过集成多种传感器和设备,使航行器具备更丰富的功能,满足不同领域的需求。
此外,水下航行器还将朝着绿色环保方向发展,采用新型能源和环保材料,降低航行器的环境影响。同时,水下航行器技术将与其他领域技术深度融合,推动海洋经济的快速发展。
总结:
本文通过对“天人水下航行器进展.pdf电子书版文档下载”的深入分析,全面阐述了水下航行器的发展历程、技术特点、应用领域以及未来发展趋势。水下航行器作为一项重要的海洋技术,将在未来发挥越来越重要的作用。
随着科技的不断进步,水下航行器技术将不断创新,为人类探索和利用海洋资源提供更多可能性。同时,水下航行器的发展也将带来一系列挑战,如技术安全、环境保护等。因此,我们需要在推动水下航行器技术发展的同时,关注相关问题的解决。
本文由nayona.cn整理
 微信扫一扫
 支付宝扫一扫