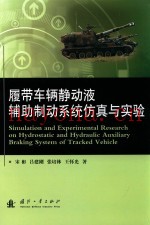
履带车辆静动液辅助制动系统仿真与实验PDF电子书下载
交通运输
- 作 者:宋彬,吕建刚,张培林等着
- 出 版 社:北京:国防工业出版社
- 出版年份:2015
- ISBN:9787118102062
- 页数:166 页
图书介绍:本书从履带车辆制动系统未来技术发展的需求出发,综合运用仿真与实验手段,重点围绕静动液辅助制动系统结构设计与参数匹配、关键元件数学建模与性能分析、系统控制策略设计、整车动态性能仿真以及辅助制动实验台设计与实验等基础性关键问题进行了研究。 查看图书目录点击购买PDF全本电子书 上一篇:驾车理论基础 科目一 2014下一篇:道路建筑材料 《履带车辆静动液辅助制动系统仿真与实验》目录 标签:履带 制动系统 制动 仿真 辅助
第1章 绪论1
1.1 引言1
1.2 车辆制动技术2
1.2.1 制动器定义与分类2
1.2.2 摩擦式制动2
1.2.3 电涡流制动与电气制动3
1.2.4 液力制动4
1.2.5 联合制动5
1.3 车辆制动能量再生技术6
1.3.1 再生能量储存形式与性能比较7
1.3.2 液压制动能量再生系统结构形式8
1.3.3 液压制动能量再生技术研究现状11
1.4 车辆制动能量再生控制策略15
1.4.1 系统控制目标15
1.4.2 控制策略16
第2章 履带车辆制动过程力学分析19
2.1 履带车辆直线行驶力学分析19
2.1.1 直线行驶时的外力19
2.1.2 行动装置的内阻力和效率22
2.1.3 直线行驶条件24
2.2 履带车辆直线行驶制动特性25
2.2.1 地面阻力制动25
2.2.2 制动器制动26
2.2.3 发动机缓速制动27
2.2.4 受附着条件限制的最大制动28
第3章 静动液辅助制动系统结构设计与参数匹配30
3.1 系统结构设计30
3.2 系统工作原理31
3.2.1 液力辅助制动32
3.2.2 能量再生辅助制动33
3.2.3 液压辅助驱动37
3.2.4 发动机单独驱动39
3.3 系统技术特点39
3.4 系统关键元件参数匹配40
3.4.1 液压泵/马达参数匹配40
3.4.2 蓄能器参数匹配41
3.4.3 动液传动系统参数匹配42
3.5 基于自适应NSGA-Ⅱ算法的静动液辅助制动系统参数优化44
3.5.1 优化问题建模44
3.5.2 自适应NSGA-Ⅱ算法46
3.5.3 优化结果分析47
第4章 静液系统建模与特性分析50
4.1 液压泵/马达工作效率分析与建模50
4.1.1 泵/马达工作效率分析51
4.1.2 泵/马达仿真模块的建立53
4.2 蓄能器热力学特性分析与建模56
4.2.1 蓄能器内气体热力学模型56
4.2.2 蓄能器仿真模块的建立60
4.3 连接管路能量损失分析与建模63
4.3.1 沿程压力损失63
4.3.2 局部阻力损失64
4.3.3 连接管路仿真模块的建立66
4.4 静液系统动态特性分析67
4.4.1 制动工况动态特性分析67
4.4.2 驱动工况动态特性分析71
第5章 基于CFD的动液系统特性分析74
5.1 偶合器气液两相流的数值计算方法74
5.1.1 气液两相流基本控制方程74
5.1.2 湍流模型75
5.2 数值计算模型的建立78
5.2.1 基本假设78
5.2.2 流道模型建立与网格划分78
5.2.3 流场数值解法79
5.2.4 边界条件79
5.3 流场仿真结果与分析80
5.3.1 制动工况流场分析80
5.3.2 牵引工况流场分析84
5.4 液力偶合器特性分析87
5.4.1 偶合器基本特性87
5.4.2 偶合器外特性89
5.4.3 偶合器原始特性93
5.5 动液系统仿真模块的建立94
第6章 辅助制动系统控制策略96
6.1 控制策略设计要求96
6.2 能量管理控制策略97
6.3 制动控制策略99
6.3.1 制动力分配原则99
6.3.2 整车联合制动控制策略100
6.3.3 制动能量回收控制策略102
6.3.4 紧急制动控制策略106
6.4 复合转矩动态调节控制策略109
6.4.1 控制策略思路分析109
6.4.2 动态调节控制器模型110
6.4.3 基于动态调节控制策略的制动工况仿真分析113
第7章 静动液辅助制动系统整车性能仿真115
7.1 仿真模块的建立115
7.1.1 车辆仿真模块115
7.1.2 发动机仿真模块116
7.1.3 液力变矩器仿真模块119
7.1.4 传动系统仿真模块121
7.1.5 机械制动器仿真模块123
7.2 整车质量估计125
7.3 基于Simulink的整车性能仿真126
7.3.1 整车性能仿真方法128
7.3.2 典型循环工况下的整车性能仿真分析128
7.3.3 与传统履带车辆的性能比较133
第8章 静动液辅助制动系统实验136
8.1 实验台结构设计136
8.1.1 液力机械部分136
8.1.2 液压部分139
8.1.3 电气部分140
8.2 实验台测控系统设计与实现141
8.2.1 测控系统构成141
8.2.2 测控系统程序模块化设计141
8.2.3 信号抗干扰设计144
8.3 液力制动实验145
8.3.1 全充液条件下的制动特性实验145
8.3.2 部分充液条件下的制动特性实验147
8.3.3 与制动工况仿真结果对比分析148
8.4 能量回收制动实验149
8.4.1 蓄能器充气压力4MPa工况149
8.4.2 蓄能器充气压力6MPa工况151
8.4.3 基于效率优化的能量回收制动实验153
8.5 能量再生效率分析156
参考文献160
相关图书
- 《管理信息系统习题集》郭晓军 2016
- 《信息系统安全技术管理策略 信息安全经济学视角》赵柳榕着 2020
- 《数学物理方法与仿真 第3版》杨华军 2020
- 《系统解剖学速记》阿虎医考研究组编 2019
- 《慢性呼吸系统疾病物理治疗工作手册》(荷)瑞克·考斯林克(RikGosselink) 2020
- 《社会文化系统中的翻译》姜秋霞,杨正军 2019
- 《中国生态系统定位观测与研究数据集 森林生态系统卷 云南西双版纳》邓晓保·唐建维 2010
- 《通信电子电路原理及仿真设计》叶建芳 2019
- 《智能制造高技能人才培养规划丛书 ABB工业机器人虚拟仿真教程》(中国)工控帮教研组 2019
- 《大气氮沉降及其对生态系统的影响》方琨,王道波 2019
作者其它书籍
- 《断陷湖盆比较沉积学与油气储层》赵永胜等着 1996
- 《液固旋流分离新技术》中国化工学会组织编写;汪华林等着 2019
- 《社会资本与村庄治理转型的社区机制》张国芳等着 2019
- 《回味从前》周作人,张亦庵,徐蔚南等着 2019
- 《有机磷酸酯的暴露、毒性机制及环境风险评估》许宜平,王子健等着 2019
- 《抗战与军队政治工作》李富春等着 1938
- 《世界文豪之家》(日)阿部公彦等着 2019
- 《全局光照算法技术》(美)菲利普·特瑞(Philip Dutre)等着 2019
- 《专注力》丹尼尔·戈尔曼等着 2019
- 《心脏选择性部位起搏理论与实践》邹建刚,侯小锋 2020
出版社其它书籍
- 《指向核心素养 北京十一学校名师教学设计 英语 七年级 上 配人教版》周志英总主编 2019
- 《北京生态环境保护》《北京环境保护丛书》编委会编着 2018
- 《指向核心素养 北京十一学校名师教学设计 英语 九年级 上 配人教版》周志英总主编 2019
- 《抗战三部曲 国防诗歌集》蒲风着 1937
- 《高等院校旅游专业系列教材 旅游企业岗位培训系列教材 新编北京导游英语》杨昆,鄢莉,谭明华 2019
- 《中国十大出版家》王震,贺越明着 1991
- 《近代民营出版机构的英语函授教育 以“商务、中华、开明”函授学校为个案 1915年-1946年版》丁伟 2017
- 《新工业时代 世界级工业家张毓强和他的“新石头记”》秦朔 2019
- 《智能制造高技能人才培养规划丛书 ABB工业机器人虚拟仿真教程》(中国)工控帮教研组 2019
- 《陶瓷工业节能减排技术丛书 陶瓷工业节能减排与污染综合治理》罗民华着 2017
本类热门
- 1ZINN公路车维修宝典 中文2版
- 2高速铁路特长水下盾构隧道施工技术
- 3汽车电工电子基础
- 4客车车身设计
- 5中国名桥
- 6汽车维修安全操作教程
- 7自行车
- 8交通工程安全风险管控与隐患排查一体化理论方法与信息
- 9公路工程造价员
- 10考证上路一本就够
摘要:本文以“履带车辆静动液辅助制动系统仿真与实验.pdf电子书版文档下载”为研究对象,详细阐述了该系统的仿真与实验过程,分析了系统的工作原理、仿真结果以及实验验证。通过对该系统的深入研究,为履带车辆制动系统的优化设计提供了理论依据和实践指导。
1、系统概述
履带车辆静动液辅助制动系统是一种新型的制动系统,它结合了液压制动和气压制动两种制动方式,具有制动效率高、制动距离短、制动平稳等优点。该系统主要由制动泵、制动阀、制动缸、液压油箱、气压系统等组成。本文主要针对该系统的工作原理、仿真与实验进行了详细的研究。
系统的工作原理是:当驾驶员踩下制动踏板时,制动泵将液压油送入制动缸,使制动缸产生制动力;同时,气压系统通过制动阀向制动缸提供气压,进一步增大制动力。通过调节制动阀的开度,可以实现对制动力的精确控制。
该系统的仿真与实验结果表明,该系统具有良好的制动性能,能够满足履带车辆在复杂工况下的制动需求。
2、仿真分析
仿真分析是研究履带车辆静动液辅助制动系统的重要手段。本文采用仿真软件对系统进行了仿真分析,主要内容包括:制动力的计算、制动距离的预测、制动时间的分析等。
仿真结果表明,该系统在不同工况下的制动性能均能满足设计要求。同时,仿真结果为实验验证提供了理论依据。
通过对仿真结果的分析,可以优化系统设计,提高制动性能,降低制动系统的能耗。
3、实验验证
实验验证是验证系统性能的重要环节。本文对履带车辆静动液辅助制动系统进行了实验验证,主要内容包括:制动力的测试、制动距离的测量、制动时间的记录等。
实验结果表明,该系统在实际工况下的制动性能与仿真结果基本一致,验证了仿真分析的准确性。
实验过程中,还对系统进行了优化设计,进一步提高了制动性能。
4、结论与展望
本文通过对履带车辆静动液辅助制动系统仿真与实验的研究,得出以下结论:
1)该系统具有良好的制动性能,能够满足履带车辆在复杂工况下的制动需求。
2)仿真分析与实验验证结果基本一致,验证了仿真分析的准确性。
3)通过对系统进行优化设计,可以进一步提高制动性能。
展望未来,随着履带车辆技术的不断发展,静动液辅助制动系统将在履带车辆制动领域发挥越来越重要的作用。
总结:
本文通过对履带车辆静动液辅助制动系统仿真与实验的研究,为该系统的优化设计提供了理论依据和实践指导。该系统具有制动性能好、制动距离短、制动平稳等优点,有望在履带车辆制动领域得到广泛应用。
本文的研究成果为我国履带车辆制动技术的发展提供了有益的参考。
本文由nayona.cn整理
 微信扫一扫
 支付宝扫一扫